'n PIR-bewegingsdetektor sien nie mense, troeteldiere of voorwerpe op die manier waarop 'n kamera dit doen nie. Dit skep nie 'n beeld, herken nie 'n gesig of verstaan identiteit nie. In plaas daarvan reageer dit op veranderinge in infrarooi-energie oor sy deteksiegebied.
Hierdie onderskeid is belangrik omdat baie vals alarms uit dieselfde misverstand ontstaan. 'n PIR-detektor besluit nie visueel: "Is dit 'n persoon?" nie. Dit interpreteer veranderinge in hittepatrone en besluit of daardie veranderinge waarskynlik ooreenstem met 'n alarmtoestand.
Termiese interferensiefiltering is nie een magiese algoritme nie. Dit is 'n seininterpretasieproses wat hardeware-invoer, opsporingsones, seinsterkte, bewegingstydsberekening en omgewingskonteks kombineer. In 'n professionele sekuriteitsdetektor is die doel nie om elke vals alarm uit te skakel nie, maar om ongewenste snellers te verminder terwyl werklike menslike beweging steeds betroubaar opgespoor word.
Wat is 'n PIR-bewegingsdetektor-algoritme?
'n PIR-bewegingsdetektoralgoritme is die logika wat gebruik word om die sein van 'n passiewe infrarooi sensor te verwerk. Die PIR-sensor reageer wanneer infrarooi energie binne sy gesigsveld verander. Die algoritme evalueer dan daardie sein en besluit of die patroon as beweging behandel moet word.
Dit beteken nie dat die detektor 'n persoon soos 'n kamera identifiseer nie. 'n Tipiese PIR-detektor weet nie of die hittebron 'n persoon, troeteldier, gordyn, verwarmer of sonligweerkaatsing is nie. Dit ontvang slegs elektriese veranderinge wat deur infrarooi variasie veroorsaak word.

Die algoritme kan faktore soos die volgende in ag neem:
- Hoe sterk die infrarooi verandering is
- Hoe die verandering oor opsporingsones beweeg
- Hoe lank die verandering duur
- Of die sein stabiel of raserig lyk
- Of die patroon pas by die verwagte gedrag van mensagtige beweging
Verskillende produkte gebruik verskillende opsporingslogika, sensorontwerpe en filtermetodes. Hierdie artikel verduidelik slegs algemene PIR-algoritmebeginsels, nie die vermoë van enige spesifieke produk nie.
Wat is termiese interferensie in PIR-deteksie?
Termiese interferensie verwys na infrarooi veranderinge wat nie deur 'n werklike indringing veroorsaak word nie, maar steeds die PIR-sensor kan beïnvloed.
Algemene bronne sluit in:
- Direkte sonlig of weerkaatsings
- Verwarmers, kaggels en verkoelers
- HVAC-lugvloei
- Warm gordyne wat naby 'n venster beweeg
- Troeteldiere wat deur die opsporingsarea beweeg
- Insekte naby die lens
- Vinnige veranderinge in binnenshuise temperatuur
- Buitelug-hittebeweging vanaf plaveisel, mure of plantegroei
Hierdie bronne kan 'n PIR-detektor verwar omdat PIR-tegnologie op infrarooi veranderinge reageer, nie op voorwerpidentiteit nie. 'n Warm voorwerp wat oor 'n deteksiesone beweeg, kan 'n sein skep. 'n Skielike hitteweerkaatsing kan ook 'n sein skep. Selfs 'n klein insek naby die lens kan soms 'n sterk plaaslike steuring veroorsaak omdat dit baie naby die waarnemingspad is.
Termiese interferensiefiltering is ontwerp om hierdie ongewenste snellers te verminder. Dit doen dit deur die patroon van die sein te evalueer, nie deur visueel te bevestig wat dit veroorsaak het nie.
Hoe PIR-sensors termiese patrone lees
'n PIR-detektor werk gewoonlik met 'n Fresnel-lens of soortgelyke optiese struktuur wat die beskermde area in verskeie deteksiesones verdeel. Hierdie sones help om te vorm hoe infrarooi-energie die PIR-sensor bereik.
Wanneer 'n warm liggaam oor die deteksiegebied beweeg, beweeg dit deur verskillende sones. Dit skep 'n veranderende sein. Die detektor sien nie 'n liggaamsvorm nie, maar dit kan 'n reeks infrarooi veranderinge waarneem soos die hittebron beweeg.
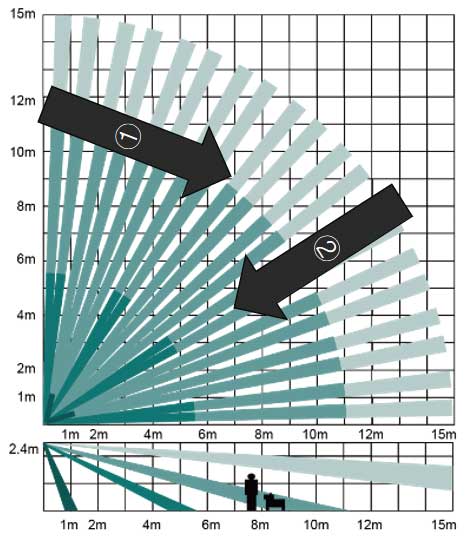
In baie gevalle skep menslike beweging 'n groter en meer konsekwente termiese oorgang as klein troeteldiere of ewekansige hittegeraas. 'n Persoon wat oor 'n kamer loop, kan verskeie sones in 'n meer georganiseerde patroon beïnvloed. 'n Gordyn wat in warm lug beweeg, kan 'n sagter of minder konsekwente verandering skep. 'n Insek naby die lens kan 'n skerp maar gelokaliseerde steurnis veroorsaak.
Dit is algemene tendense, nie absolute reëls nie. Werklike omgewings is kompleks. Die algoritme mag sone-oorgange as een sein onder verskeie gebruik, maar dit kan nie die bron van elke termiese verandering perfek identifiseer nie.
Seinsterkte: Hoe sterk is die infrarooi verandering?
Seinsterkte verwys na die amplitude van die infrarooi verandering wat deur die PIR-sensor waargeneem word. 'n Groter temperatuurkontras of 'n groter bewegende hittebron kan 'n sterker sein produseer. 'n Kleiner voorwerp of swakker temperatuurkontras kan 'n swakker sein produseer.
Seinsterkte alleen is egter nie genoeg nie.
'n Sterk sein beteken nie altyd werklike indringing nie. Direkte sonlig wat op 'n oppervlak weerkaats, 'n verwarmer wat aanskakel, of 'n warm lugvloeipatroon kan ook 'n sterk verandering veroorsaak. Terselfdertyd beteken 'n swak sein nie altyd dat niks gebeur het nie. 'n Persoon ver van die detektor, wat stadig beweeg, of in 'n lae-kontrasomgewing beweeg, kan 'n minder duidelike sein skep.
Daarom kan PIR-filtering seinsterkte saam met tydsberekening, bewegingsrigting, sone-oorgange en omgewingsgedrag evalueer. Die sein moet as 'n patroon geïnterpreteer word, nie net as 'n enkele piek nie.
Termiese kolgrootte: Hoe groot is die bewegende hittebron?
Termiese kolgrootte is 'n praktiese manier om te beskryf hoeveel van die deteksiepatroon deur 'n bewegende hittebron beïnvloed word. Dit beteken nie dat die algoritme die ware fisiese grootte van 'n voorwerp ken nie. Dit beteken dat die sein kan aandui of die hitteverandering 'n klein deel van die deteksiearea of 'n breër gedeelte van die deteksiepatroon beïnvloed.
Byvoorbeeld, 'n persoon wat oor verskeie deteksiesones loop, kan 'n breër termiese oorgang skep. 'n Klein troeteldier wat naby die vloer beweeg, kan 'n ander deel van die lenspatroon beïnvloed. 'n Insek baie naby aan die lens kan 'n sterk maar baie gelokaliseerde steurnis skep. 'n Warm lugstroom kan 'n sagte of drywende verandering skep eerder as 'n stabiele bewegende liggaamspatroon.
Gevorderde PIR-algoritmes kan hierdie soort seingedrag oorweeg om menslike beweging van omgewingsgeraas te onderskei. Maar dit is steeds seininterpretasie. Dit is nie visuele herkenning nie, en dit is nie gewaarborg om elke persoon, troeteldier of interferensiebron korrek te skei nie.
Bewegingspoed en -rigting: Hoe beweeg die hittebron?
Bewegingspoed en -rigting is belangrik omdat indringingsbeweging dikwels 'n reeks oor detectiesones skep.
'n Persoon wat deur 'n kamer loop, kan 'n patroon produseer wat deurlopend van een sone na 'n ander verander. Die tydsberekening tussen hierdie veranderinge kan help om beweging oor die beskermde area aan te dui. Ter vergelyking kan sonligveranderinge geleidelik of gelokaliseerd wees. HVAC-lugvloei kan dryf. Gordyne of plante kan beweging in dieselfde area herhaal. Troeteldiere kan op laer hoogte en met minder voorspelbare paaie beweeg.
'n PIR-algoritme kan die volgende oorweeg:
- Of die sein oor verskeie sones beweeg
- Of die beweging 'n konsekwente rigting het
- Of die spoed ooreenstem met verwagte menslike beweging
- Of die sein lukraak, herhaaldelik of gelokaliseerd voorkom
Hierdie aanwysers kan help om vals alarms te verminder, maar hulle is nie absoluut nie. 'n Persoon kan stadig beweeg. 'n Troeteldier kan vinnig beweeg. 'n Gordyn kan herhaalde beweging skep. Die algoritme moet die vermindering van vals alarms met die betroubaarheid van opsporing balanseer.
Tyd in die opsporingsone: Hoe lank duur die patroon?
Tyd is nog 'n belangrike deel van PIR-seininterpretasie. 'n Detektor kan in ag neem hoe lank 'n termiese verandering in die deteksiegebied bly en hoe die sein oor 'n kort tydvenster ontwikkel.
'n Baie kortstondige steurnis kan van 'n insek, 'n klein weerkaatsing of 'n vinnige plaaslike verandering kom. 'n Langer bewegingspatroon kan meer konsekwent wees met 'n persoon wat deur die ruimte beweeg. 'n Deurlopende hittebron, soos warm lugvloei van 'n ventilasieopening, kan weer 'n ander duurpatroon produseer.
Dit beteken nie dat langer altyd gelyk is aan werklike beweging, of korter altyd gelyk is aan vals alarm nie. Duur is slegs een leidraad. 'n Detektor kan verblyftyd kombineer met seinsterkte, sone-oorgange, bewegingsrigting en ander filterlogika.
Die doel is om te verhoed dat 'n alarmbesluit geneem word vanaf een onstabiele seinpunt. 'n Meer betroubare besluit kom gewoonlik deur te evalueer hoe die sein oor tyd verander.
Algemene vals alarmmerkers in termiese patrone
| Patroonbron | Moontlike termiese merker | Waarom dit PIR kan verwar | Wat filterwerk kan oorweeg |
|---|---|---|---|
| Troeteldierbeweging | Laer-hoogte beweging, kleiner termiese kol, onreëlmatige pad | 'n Troeteldier straal steeds infrarooi energie uit en kan opsporingsones oorsteek | Seingrootte, hoogteverwante lenspatroon, bewegingspad, duur |
| HVAC-lugvloei | Sagte, drywende termiese verandering | Warm of koue lug kan infrarooi vlakke naby oppervlaktes verander | Stabiliteit, rigting, duur, herhaalde omgewingspatroon |
| Sonlig of weerkaatsing | Geleidelike of skielike gelokaliseerde hitteverandering | Weerkaatste sonlig kan oppervlaktes verhit of skerp termiese kontras skep | Ligging, spoed van verandering, of die patroon soos 'n liggaam beweeg |
| Insekte naby die lens | Baie nabye plaaslike versteuring | 'n Klein voorwerp naby die lens kan 'n sterk plaaslike sein skep | Seinvorm, duur, gelokaliseerde gedrag |
| Gordyne of plante | Herhaalde nie-menslike beweging | Bewegende voorwerpe kan warm of koel oppervlaktes in die gesigsveld verskuif | Herhaling, beperkte sone-oorgang, lugvloei-verwante tydsberekening |
| Menslike beweging | Groter termiese oorgang tussen sones | 'n Persoon kan 'n sterker en meer deurlopende bewegingspatroon skep | Multi-sone volgorde, seinsterkte, tydsberekening, rigting |
Hierdie merkers is algemene ingenieurskonsepte. Hulle is nie streng identifikasiereëls nie. PIR-detektors interpreteer infrarooi veranderinge; hulle bevestig nie die bron visueel nie.
Waarom hardeware steeds saak maak vir sagtewarefiltering
Sagtewarefiltrering hang af van die kwaliteit van die insetsein. Swak hardeware-invoer gee sagteware raserige data.
Die lens beïnvloed hoe die beskermde ruimte in deteksiesones verdeel word. Die PIR-sensor beïnvloed hoe skoon infrarooi veranderinge in elektriese seine omgeskakel word. Die behuising kan help om ongewenste lig, stof, insekte en meganiese onstabiliteit te verminder. Die installasiehoek bepaal wat die detektor eintlik in die kamer of buite-area sien.
As die lenspatroon swak by die ruimte pas, kan die algoritme verwarrende seine ontvang. As die detektor na 'n verwarmer, venster of bewegende gordyn wys, moet die sagteware onnodige termiese geraas interpreteer. As insekte die behuising kan binnedring of naby die waarnemingspad kan beweeg, kan dit moeiliker word om plaaslike steurnisse te filter.
Daarom moet 'n PIR-detektor as 'n volledige stelsel geëvalueer word:
- Lens- en deteksiesone-ontwerp
- PIR-sensorkwaliteit
- Behuising en omgewingsbeskerming
- Temperatuur kompensasie
- Sensitiwiteitsinstellings
- Installasiehoogte en -rigting
- Looptoetsing en onderhoud
Sagteware maak saak, maar dit kan nie ten volle vergoed vir swak plasing, onstabiele hardeware of 'n moeilike omgewing nie.

Kan PIR-algoritmes vals alarms uitskakel?
Nee. PIR-algoritmes kan help om vals alarms te verminder, maar hulle kan nie alle vals alarms in elke omgewing uitskakel nie.
'n PIR-detektor werk deur infrarooi veranderinge te interpreteer. Werklike omgewings sluit in troeteldiere, sonlig, lugvloei, insekte, verwarmers, vensters, weerkaatsende oppervlaktes en veranderende temperature. Sommige van hierdie toestande kan seine skep wat soortgelyk is aan werklike beweging, veral wanneer die installasie swak is of sensitiwiteit nie by die ruimte pas nie.
Gevorderde filterwerk kan die kwaliteit van besluitneming verbeter deur seinsterkte, termiese kolgrootte, bewegingspoed, tyd in deteksiesones en omgewingspatrone in ag te neem. Maar geen PIR-algoritme kan perfekte skeiding tussen menslike beweging en elke moontlike bron van termiese interferensie waarborg nie.
'n Praktiese benadering is om goeie detektorontwerp te kombineer met korrekte installasie en toetsing. Vir professionele seleksie moet installeerders en stelselontwerpers die volgende nagaan:
- Lens- en deteksiesone-ontwerp
- PIR-sensorkwaliteit
- Temperatuur kompensasie
- Verstelbare sensitiwiteit
- Troeteldierimmuniteit met duidelike installasievoorwaardes
- Knou beskerming
- Stabiele behuising en insekbeskerming
- Behoorlike monteringshoogte en -rigting
- Betroubare stelseltoetsinstrumente
- Duidelike installasiedokumentasie
- Sertifiseringsvereistes indien die projek dit benodig
Die beste resultate kom gewoonlik van die hele ketting wat saamwerk: hardeware, sagteware, installasie, konfigurasie en onderhoud.
FAQ
Wat doen 'n PIR-bewegingsdetektoralgoritme?
'n PIR-bewegingsdetektoralgoritme verwerk infrarooi seinveranderinge van die PIR-sensor en besluit of die patroon waarskynlik ooreenstem met 'n alarmtoestand. Dit identifiseer nie mense visueel soos 'n kamera nie.
Wat is termiese interferensie in 'n PIR-detektor?
Termiese interferensie is ongewenste infrarooi verandering wat veroorsaak word deur bronne soos sonlig, verwarmers, HVAC-lugvloei, troeteldiere, insekte, bewegende gordyne of vinnige temperatuurveranderinge. Hierdie veranderinge kan 'n PIR-detektor verwar omdat dit op infrarooi variasie reageer.
Kan PIR-sensors mense en troeteldiere van mekaar onderskei?
'n PIR-sensor identifiseer nie werklik mense of troeteldiere nie. Sommige detektors mag seinpatrone, installasiehoogte, lensontwerp en filterlogika gebruik om troeteldierverwante vals alarms te verminder, maar dit is nie dieselfde as visuele herkenning nie.
Hoe verminder PIR-detektors vals alarms?
Hulle kan vals alarms verminder deur seinsterkte, bewegingstydsberekening, oorgange in die opsporingsone, termiese patroongrootte, sensitiwiteitsinstellings en omgewingsgeraas te analiseer. Behoorlike installasie en toetsing is ook noodsaaklik.
Gebruik 'n PIR-detektor 'n kamera?
'n Standaard PIR-detektor gebruik nie 'n kamera nie. Dit bespeur veranderinge in infrarooi-energie. Dit neem nie beelde vas nie, herken nie gesigte nie, of verstaan nie die identiteit van voorwerpe nie.
Kan termiese interferensiefiltering alle vals alarms stop?
Nee. Termiese interferensiefiltering kan help om vals alarms te verminder, maar dit kan nie alle ongewenste snellers in elke omgewing stop nie.
Waarom is installasie en lensontwerp belangrik vir PIR-algoritmes?
Die algoritme hang af van die sein wat dit ontvang. Lensontwerp vorm die deteksiesones, en installasie bepaal wat die detektor monitor. Swak plasing kan raserige of misleidende infrarooi seine skep.
Is sagteware belangriker as hardeware in 'n PIR-bewegingsdetektor?
Sagteware en hardeware werk saam. Hardeware verskaf die seinkwaliteit, terwyl sagteware die sein interpreteer. Goeie filterering hang van beide af, tesame met korrekte installasie en toetsing.