Un détecteur de mouvement PIR ne perçoit ni les personnes, ni les animaux, ni les objets comme le ferait une caméra. Il ne crée pas d'image, ne reconnaît pas les visages et ne comprend pas l'identité. Il réagit plutôt aux variations d'énergie infrarouge dans sa zone de détection.
Cette distinction est importante car de nombreuses fausses alarmes proviennent d'un même malentendu. Un détecteur PIR ne détermine pas visuellement s'il s'agit d'une personne. Il interprète les variations de température et détermine si ces variations correspondent à une situation d'alarme.
Le filtrage des interférences thermiques n'est pas un algorithme miracle. Il s'agit d'un processus d'interprétation du signal qui combine les données matérielles, les zones de détection, l'intensité du signal, la chronologie des mouvements et le contexte environnemental. Dans un détecteur de sécurité professionnel, l'objectif n'est pas d'éliminer toutes les fausses alarmes, mais de réduire les déclenchements intempestifs tout en détectant de manière fiable les mouvements humains réels.
Qu'est-ce qu'un algorithme de détecteur de mouvement PIR ?
L'algorithme d'un détecteur de mouvement PIR traite le signal provenant d'un capteur infrarouge passif. Ce capteur réagit aux variations d'énergie infrarouge dans son champ de vision. L'algorithme évalue ensuite ce signal et détermine si le motif détecté doit être interprété comme un mouvement.
Cela ne signifie pas que le détecteur identifie une personne comme une caméra. Un détecteur PIR classique ne fait pas la différence entre une personne, un animal, un rideau, un radiateur ou un reflet du soleil. Il détecte uniquement les variations électriques dues aux rayonnements infrarouges.

L'algorithme peut prendre en compte des facteurs tels que :
- L'intensité du changement infrarouge
- Comment le changement se propage à travers les zones de détection
- Combien de temps dure le changement
- Que le signal semble stable ou bruité
- La question de savoir si le modèle correspond au comportement attendu d'un mouvement de type humain
Les différents produits utilisent des logiques de détection, des conceptions de capteurs et des méthodes de filtrage différentes. Cet article explique uniquement les principes généraux des algorithmes PIR, et non les capacités d'un produit en particulier.
Qu’est-ce que l’interférence thermique dans la détection PIR ?
Les interférences thermiques désignent des modifications infrarouges qui ne sont pas causées par une intrusion réelle, mais qui peuvent tout de même affecter le capteur PIR.
Les sources courantes incluent :
- lumière directe du soleil ou reflets
- Chauffages, cheminées et radiateurs
- Débit d'air CVC
- Des rideaux chauds qui bougent près d'une fenêtre
- Animaux domestiques traversant la zone de détection
- Insectes près de l'objectif
- changements rapides de température intérieure
- Mouvements de chaleur extérieure provenant du pavage, des murs ou de la végétation
Ces sources peuvent perturber un détecteur PIR car la technologie PIR réagit aux variations infrarouges, et non à l'identité de l'objet. Un objet chaud traversant la zone de détection peut générer un signal. Une réflexion thermique soudaine peut également en générer un. Même un petit insecte proche de l'objectif peut parfois créer une forte perturbation locale du fait de sa proximité avec le faisceau de détection.
Le filtrage des interférences thermiques vise à réduire ces déclenchements indésirables. Il y parvient en analysant la configuration du signal, et non en confirmant visuellement sa cause.
Comment les capteurs PIR lisent les motifs thermiques
Un détecteur PIR fonctionne généralement avec une lentille de Fresnel ou une structure optique similaire qui divise la zone protégée en plusieurs zones de détection. Ces zones déterminent la façon dont l'énergie infrarouge atteint le capteur PIR.
Lorsqu'un corps chaud se déplace dans la zone de détection, il traverse différentes zones, ce qui crée un signal variable. Le détecteur ne perçoit pas la forme du corps, mais il peut détecter une séquence de variations infrarouges dues au déplacement de la source de chaleur.
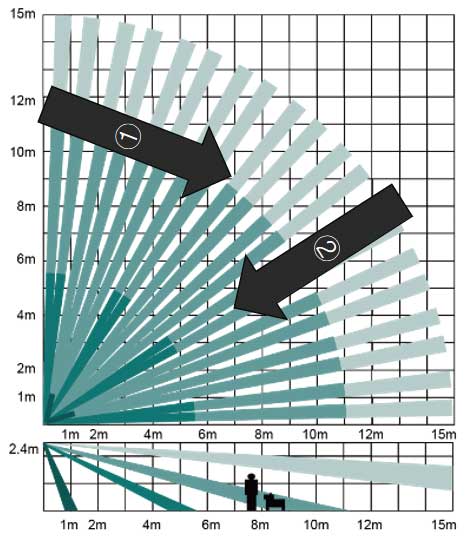
Dans de nombreux cas, les mouvements humains induisent une transition thermique plus importante et plus homogène que les petits animaux domestiques ou les bruits thermiques aléatoires. Une personne traversant une pièce peut affecter plusieurs zones de manière plus structurée. Un rideau qui flotte dans l'air chaud peut créer une variation plus douce ou moins régulière. Un insecte près de l'objectif peut provoquer une perturbation soudaine mais localisée.
Il s'agit de tendances générales, et non de règles absolues. Les environnements réels sont complexes. L'algorithme peut utiliser les transitions de zone comme un signal parmi d'autres, mais il ne peut pas identifier parfaitement la source de chaque variation thermique.
Intensité du signal : Quelle est l'intensité du changement infrarouge ?
L'intensité du signal correspond à l'amplitude de la variation infrarouge détectée par le capteur PIR. Un contraste de température plus important ou une source de chaleur en mouvement plus grande peuvent générer un signal plus fort. À l'inverse, un objet plus petit ou un contraste de température plus faible peuvent générer un signal plus faible.
Cependant, la puissance du signal à elle seule ne suffit pas.
Un signal fort n'indique pas toujours une intrusion réelle. La lumière directe du soleil se reflétant sur une surface, un chauffage en marche ou un courant d'air chaud peuvent également provoquer une variation importante. De même, un signal faible ne signifie pas forcément qu'il ne s'est rien passé. Une personne éloignée du détecteur, se déplaçant lentement ou dans un environnement peu contrasté, peut générer un signal moins perceptible.
C’est pourquoi le filtrage PIR peut évaluer l’intensité du signal conjointement à la temporalité, la direction du mouvement, les transitions de zone et le comportement de l’environnement. Le signal doit être interprété comme un motif, et non comme un simple pic.
Taille du point thermique : Quelle est la taille de la source de chaleur mobile ?
La taille du point thermique permet de décrire concrètement la portion de la zone de détection affectée par une source de chaleur en mouvement. Cela ne signifie pas que l'algorithme connaît la taille physique réelle de l'objet. Le signal indique plutôt si la variation de température affecte une petite partie de la zone de détection ou une zone plus étendue.
Par exemple, le passage d'une personne traversant plusieurs zones de détection peut engendrer une transition thermique plus étendue. Un petit animal de compagnie se déplaçant près du sol peut affecter une autre partie du motif de la lentille. Un insecte très proche de la lentille peut créer une perturbation forte mais très localisée. Un courant d'air chaud peut induire une variation douce ou diffuse plutôt qu'un motif stable lié au mouvement d'un corps.
Les algorithmes PIR avancés peuvent prendre en compte ce type de comportement du signal pour distinguer les mouvements humains des bruits ambiants. Toutefois, il s'agit toujours d'interprétation du signal, et non de reconnaissance visuelle, et la capacité à distinguer correctement chaque personne, animal ou source d'interférences n'est pas garantie.
Vitesse et direction du mouvement : Comment se déplace la source de chaleur ?
La vitesse et la direction du mouvement sont importantes car les mouvements d'intrusion créent souvent une séquence à travers les zones de détection.
Le déplacement d'une personne dans une pièce peut créer un motif dont les contours changent continuellement d'une zone à l'autre. Le rythme de ces changements peut indiquer un mouvement dans la zone protégée. Par comparaison, les variations de la lumière du soleil peuvent être progressives ou localisées. Le flux d'air d'un système de chauffage, de ventilation et de climatisation peut varier. Les rideaux ou les plantes peuvent répéter un même mouvement dans la même zone. Les animaux domestiques peuvent se déplacer plus bas et selon des trajectoires moins prévisibles.
Un algorithme PIR peut prendre en compte :
- Que le signal traverse plusieurs zones
- Le mouvement a-t-il une direction cohérente ?
- La vitesse correspond-elle aux mouvements humains attendus ?
- Que le signal apparaisse aléatoire, répétitif ou localisé
Ces indicateurs peuvent contribuer à réduire les fausses alarmes, mais ils ne sont pas infaillibles. Une personne peut se déplacer lentement, un animal peut se déplacer rapidement, et un rideau peut créer des mouvements répétitifs. L'algorithme doit trouver un équilibre entre la réduction des fausses alarmes et la fiabilité de la détection.
Durée de détection : combien de temps dure le motif ?
Le temps est un autre élément important de l'interprétation des signaux PIR. Un détecteur peut prendre en compte la durée de persistance d'une variation thermique dans la zone de détection et l'évolution du signal sur un court laps de temps.
Une perturbation très brève peut provenir d'un insecte, d'un léger reflet ou d'un changement local rapide. Un mouvement plus prolongé correspond davantage au déplacement d'une personne dans la pièce. Une source de chaleur continue, comme un flux d'air chaud provenant d'une bouche d'aération, peut également engendrer une perturbation de durée différente.
Cela ne signifie pas qu'une durée plus longue indique systématiquement un mouvement réel, ni qu'une durée plus courte indique systématiquement une fausse alarme. La durée n'est qu'un indice parmi d'autres. Un détecteur peut combiner le temps de détection avec la puissance du signal, les transitions de zone, la direction du mouvement et d'autres critères de filtrage.
L'objectif est d'éviter de déclencher une alarme à partir d'un seul signal instable. Une décision plus fiable repose généralement sur l'évaluation de l'évolution du signal au fil du temps.
Indicateurs courants de fausses alarmes dans les motifs thermiques
| Source du modèle | Marqueur thermique possible | Pourquoi cela peut perturber le détecteur PIR | Ce que le filtrage peut prendre en compte |
|---|---|---|---|
| Mouvement des animaux de compagnie | Mouvement à plus basse altitude, point thermique plus petit, trajectoire erratique | Un animal domestique émet toujours de l'énergie infrarouge et peut franchir les zones de détection. | Taille du signal, motif de lentille lié à la hauteur, trajectoire du mouvement, durée |
| Débit d'air CVC | Changement thermique doux et progressif | L'air chaud ou froid peut modifier les niveaux infrarouges près des surfaces. | Stabilité, direction, durée, schéma environnemental répétitif |
| lumière du soleil ou reflet | Changement de chaleur localisé, progressif ou soudain | La lumière solaire réfléchie peut chauffer les surfaces ou créer un contraste thermique marqué. | Emplacement, vitesse de changement, si le motif se déplace comme un corps |
| Insectes près de l'objectif | perturbation locale très proche | Un petit objet proche de la lentille peut créer un signal local puissant. | Forme du signal, durée, comportement localisé |
| Rideaux ou plantes | Mouvements non humains répétés | Les objets en mouvement peuvent modifier la perception de la température des surfaces dans le champ de vision. | Répétition, transition de zone limitée, synchronisation liée au flux d'air |
| Mouvement humain | Transition thermique transversale plus importante | Une personne peut créer un schéma de mouvement plus fort et plus continu | Séquence multizone, puissance du signal, synchronisation, direction |
Ces marqueurs relèvent de concepts d'ingénierie générale. Il ne s'agit pas de règles d'identification strictes. Les détecteurs PIR interprètent les variations infrarouges ; ils ne permettent pas de confirmer visuellement la source.
Pourquoi le matériel reste important pour le filtrage logiciel
Le filtrage logiciel dépend de la qualité du signal d'entrée. Un signal d'entrée matériel de mauvaise qualité génère des données bruitées.
La lentille influe sur la façon dont l'espace protégé est divisé en zones de détection. Le capteur PIR détermine la qualité de la conversion des variations infrarouges en signaux électriques. Le boîtier contribue à réduire la lumière parasite, la poussière, les insectes et les risques d'instabilité mécanique. L'angle d'installation détermine le champ de vision du détecteur dans la pièce ou l'espace extérieur.
Si le faisceau de la lentille est mal adapté à l'espace, l'algorithme risque de recevoir des signaux erronés. Si le détecteur est face à un radiateur, une fenêtre ou un rideau en mouvement, le logiciel doit interpréter des bruits thermiques parasites. Si des insectes peuvent pénétrer dans le boîtier ou se déplacer à proximité du faisceau de détection, les perturbations locales peuvent être plus difficiles à filtrer.
C’est pourquoi un détecteur PIR doit être évalué comme un système complet :
- Conception de la lentille et de la zone de détection
- qualité du capteur PIR
- Logement et protection de l'environnement
- La compensation de température
- Paramètres de sensibilité
- Hauteur et direction d'installation
- Tests de marche et maintenance
Le logiciel est important, mais il ne peut pas compenser entièrement un mauvais emplacement, un matériel instable ou un environnement difficile.

Les algorithmes PIR peuvent-ils éliminer les fausses alarmes ?
Non. Les algorithmes PIR peuvent contribuer à réduire les fausses alarmes, mais ils ne peuvent pas éliminer toutes les fausses alarmes dans tous les environnements.
Un détecteur PIR fonctionne en interprétant les variations infrarouges. Dans un environnement réel, les animaux domestiques, la lumière du soleil, les courants d'air, les insectes, les radiateurs, les fenêtres, les surfaces réfléchissantes et les variations de température peuvent être autant de facteurs en jeu. Certaines de ces conditions peuvent générer des signaux similaires à de véritables mouvements, notamment en cas d'installation défectueuse ou si la sensibilité du détecteur est inadaptée à l'espace.
Un filtrage avancé peut améliorer la qualité de la décision en tenant compte de la puissance du signal, de la taille du point thermique, de la vitesse de déplacement, du temps passé dans les zones de détection et des caractéristiques environnementales. Cependant, aucun algorithme PIR ne peut garantir une séparation parfaite entre le mouvement humain et toutes les sources potentielles d'interférences thermiques.
Une approche pratique consiste à associer une conception de détecteur performante à une installation et à des tests corrects. Pour une sélection professionnelle, les installateurs et les concepteurs de systèmes doivent vérifier :
- Conception de la lentille et de la zone de détection
- qualité du capteur PIR
- La compensation de température
- sensibilité réglable
- Immunité pour animaux de compagnie avec des conditions d'installation claires
- Autoprotection
- Logements stables et protection contre les insectes
- Hauteur et direction de montage appropriées
- Outils de test de systèmes fiables
- Documentation d'installation claire
- Exigences de certification si le projet en a besoin
Les meilleurs résultats sont généralement obtenus lorsque l'ensemble de la chaîne fonctionne de concert : matériel, logiciel, installation, configuration et maintenance.
QFP
Que fait un algorithme de détecteur de mouvement PIR ?
Un algorithme de détection de mouvement PIR analyse les variations du signal infrarouge provenant du capteur PIR et détermine si le schéma observé correspond à une alarme. Contrairement à une caméra, il n'identifie pas les personnes visuellement.
Qu'est-ce que l'interférence thermique dans un détecteur PIR ?
Les interférences thermiques sont des variations infrarouges indésirables causées par des sources telles que la lumière du soleil, les radiateurs, les flux d'air des systèmes de climatisation, les animaux domestiques, les insectes, le mouvement des rideaux ou les variations rapides de température. Ces variations peuvent perturber le fonctionnement d'un détecteur PIR, car celui-ci réagit aux variations infrarouges.
Les capteurs PIR peuvent-ils faire la différence entre les humains et les animaux domestiques ?
Un capteur PIR n'identifie pas avec certitude les humains ou les animaux domestiques. Certains détecteurs peuvent utiliser des modèles de signal, la hauteur d'installation, la conception de la lentille et une logique de filtrage pour réduire les fausses alarmes liées aux animaux domestiques, mais cela ne remplace pas la reconnaissance visuelle.
Comment les détecteurs PIR réduisent-ils les fausses alarmes ?
Ils peuvent réduire les fausses alarmes en analysant la puissance du signal, le moment du mouvement, les transitions de la zone de détection, la taille du motif thermique, les paramètres de sensibilité et le bruit ambiant. Une installation et des tests corrects sont également essentiels.
Un détecteur PIR utilise-t-il une caméra ?
Un détecteur PIR standard n'utilise pas de caméra. Il détecte les variations d'énergie infrarouge. Il ne capture pas d'images, ne reconnaît pas les visages et n'identifie pas les objets.
Le filtrage des interférences thermiques peut-il éliminer toutes les fausses alarmes ?
Non. Le filtrage des interférences thermiques peut contribuer à réduire les fausses alarmes, mais il ne peut pas empêcher tous les déclenchements indésirables dans tous les environnements.
Pourquoi l'installation et la conception de l'objectif sont-elles importantes pour les algorithmes PIR ?
L'algorithme dépend du signal qu'il reçoit. La conception de la lentille définit les zones de détection, et l'installation détermine ce que le détecteur surveille. Un mauvais positionnement peut générer des signaux infrarouges parasites ou trompeurs.
Dans un détecteur de mouvement PIR, le logiciel est-il plus important que le matériel ?
Le matériel et le logiciel fonctionnent de concert. Le matériel assure la qualité du signal, tandis que le logiciel l'interprète. Un filtrage efficace repose sur les deux, ainsi que sur une installation et des tests corrects.